Find hurtigt det produkt, du har brug for.
Et vedligeholdelsesteam udskifter en beslaglagt 15 kW pumpemotor med, hvad lagerrummet havde på hylden, og den enhed, der går ind, er flammesikker: tungere, cirka tre gange prisen på en standardmaskine, og certificeret til et område, der ikke er klassificeret. Den boltes direkte på den samme flange, så ingen stiller spørgsmålstegn ved omkostningerne før næste indkøbsgennemgang.
Fejlen er let at lave. "Asynkronmotor" er ikke et produkt; det er en familie af maskiner, der alle deler et arbejdsprincip. Rotoren drejer lidt langsommere end det roterende magnetfelt, denne hastighedsforskel er slip, og slip inducerer strøm i rotoren og producerer drejningsmoment. Alt andet - pris, startadfærd, hastighed, overholdelse - kommer fra, hvordan maskinen er bygget op omkring dette princip.
Så her er svaret på forhånd. Industrielle asynkronmotorer er klassificeret langs seks akser: rotorkonstruktion, forsyningsfase, effektivitetsklasse, polantal, kapsling og miljøklassificering, og anvendelsesspecifikke funktioner såsom bremsning, variabel hastighed, drift med flere hastigheder og eksplosionsbeskyttelse. Afgør de seks og navneskiltet skriver sig selv.
Resten af denne artikel tager dem én ad gangen, for i praksis er en specifikationsfejl på en enkelt akse nok til at sende motoren tilbage.
Rotoren er den første og største gaffel på vejen. En egern-burrotor er en stak laminater med aluminium- eller kobberstænger, der løber igennem den, kortsluttet i begge ender af enderinge. Der er ingen børster, ingen slæberinge og intet elektrisk, der slides, hvorfor typen dominerer den generelle industri: pumper, ventilatorer, transportører, kompressorer og værktøjsmaskiner.
En viklet rotormotor bærer en fuld trefaset vikling på rotoren og bringer den ud gennem slæberinge, så ekstern modstand kan kobles ind under starten. Det giver et højt startmoment ved en kontrolleret strøm, hvorfor slæberingsmaskiner stadig optræder på kraner, knusere, møller og lange tunge transportører. Afvejningen er reel: børster til at efterse, glideringe til rengøring, en større ramme og en højere indkøbspris.
Hvis du vil have den underliggende teori først, kan du læse vores forklaring hvad en trefaset asynkronmotor egentlig er går gennem det roterende felt og glider i almindeligt sprog.
| Feature | Egernbur | Sårrotor (slipring) |
|---|---|---|
| Rotor design | Stænger kortsluttet af enderinge | Trefaset vikling med slæberinge og børster |
| Startmoment | Moderat, typisk omkring to gange fuld belastningsmoment | Høj og indstillelig via ekstern modstand |
| Startstrøm | Omtrent seks til otte gange nominel strøm ved direkte-on-line start | Kan holdes tæt på mærkestrøm |
| Vedligeholdelse | Kun lejer | Børster og glideringe tilføjet til lejer |
| Typisk pligt | Pumper, ventilatorer, transportører, værktøjsmaskiner | Kraner, knusere, møller, tunge transportører |
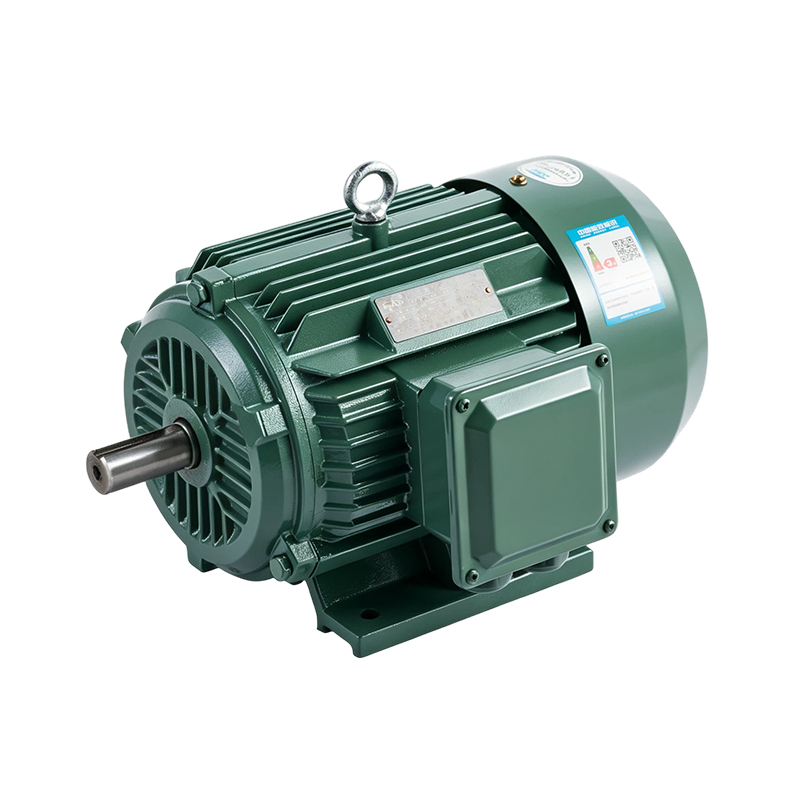
Næsten alle motorer, der er beskrevet i denne artikel, følger det samme layout: en lamineret statorkerne presset ind i en ribberamme, en trefaset vikling, der sidder i statorslidserne, en egern-burrotor på akslen og en klemkasse på toppen af rammen.
To detaljer i det billede afgør de fleste udvælgelsesargumenter. Luftspalten mellem stator og rotor er godt under en millimeter på en 160-ramme, så lejeslid, akselafbøjning eller en forkert justeret kobling kan lukke den og ødelægge motoren på få minutter. Og fordi rotoren ikke har nogen elektrisk forbindelse til ydersiden, er de eneste dele, der normalt slides, lejerne.
Enfasede asynkronmotorer er startbegrænsede. Med én forsyningsfase er der ikke noget roterende felt, så en anden vikling, en kondensator eller en skyggering skal skabe en. De almindelige typer er split-fase, kondensator-start, kondensator-start kondensator-run, permanent split capacitor (PSC) og shaded-pole. Kondensator-start leverer det bedste startmoment, PSC kører mere støjsvagt og effektivt, og shaded-pole er billig og svag, hvorfor den primært overlever i små blæsere.
Trefasede motorer behøver intet af det. Drejningsmomentet er jævnere, effektiviteten er højere, og den samme ramme leverer mere kraft. Over ca. 0,75 til 1,1 kW er næsten alle industrielle drev trefasede, og enfasede maskiner over den størrelse er et nicheprodukt snarere end et almindeligt valg.
Effektivitet er den akse, der med størst sandsynlighed vil blive revideret. IEC 60034-30-1 definerer de IE-effektivitetsklasser, der vises på moderne navneskilte, og de fleste industrialiserede markeder håndhæver nu et minimum. EU-forordning 2019/1781 dækker størstedelen af nye trefasede motorer fra 0,12 kW til 1000 kW, og Kinas obligatoriske GB 18613-2020 kortlægger sine karakterer direkte på IEC-klasserne: YE3 sidder på IE3-niveau og YE4 på IE4-niveau. Den praktiske konsekvens er, at en umærket IE2-maskine ikke længere lovligt kan markedsføres til de fleste opgaver.
Forskellen mellem klasserne ser lille ud i procent og er ikke lille i penge. Tag den samme 7,5 kW motor, der kører 4.000 timer om året: Ved IE2 er tabene tæt på 1,0 kW, ved IE3 tæt på 0,8 kW, så regnestykket giver cirka 850 kWh sparet om året. På tværs af tredive motorer på et enkelt sted er det en budgetpost, ikke en afrundingsfejl. Faktiske besparelser afhænger af belastningsfaktor, leveringskvalitet og hvor ofte maskinen reelt er ved fuld belastning.
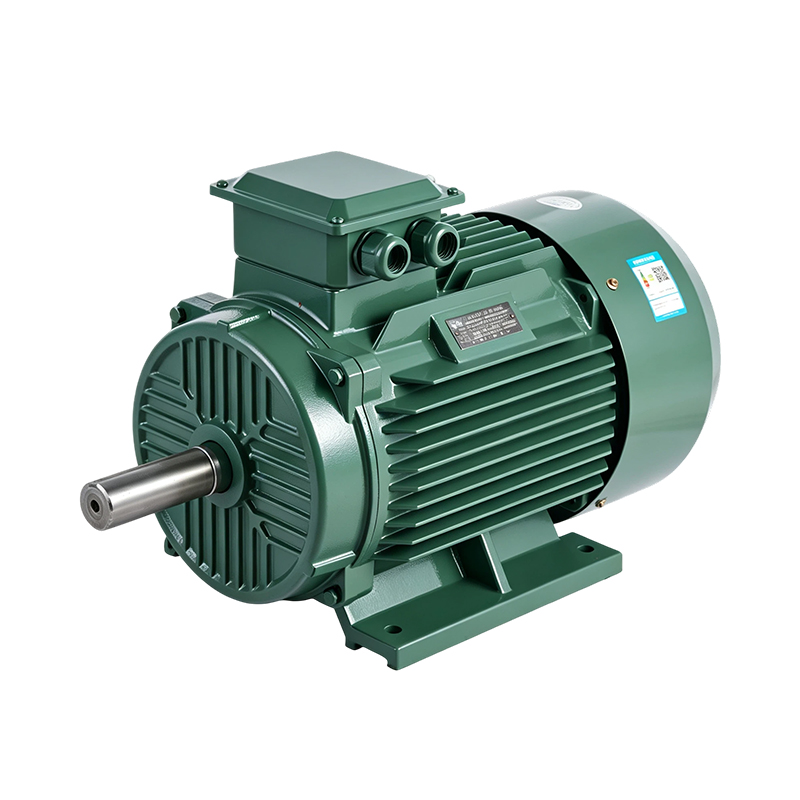 YE4/IE4 Ultra-High-Efficiency Motors Factory Se mere YE4/IE4 højhastigheds energibesparende induktionsmotor (2-polett) Se produkt →
Synkron hastighed følger n = 120f/p, så ved 50 Hz drejer en 2-polet motor med 3000 rpm, en 4-polet ved 1500, en 6-polett ved 1000 og en 8-polett ved 750. Under belastning falder rotoren et par procent bagud — hvilket normalt er årsagen til, at en 0-z-pole-plade læser 1450 rpm frem for 1500. Ved 60 Hz kører de samme motorer omkring 20 procent hurtigere.
Polakker er virkelig en drejningsmomentbeslutning. Færre stænger betyder mere hastighed, en mindre ramme og mindre drejningsmoment pr. størrelsesenhed; flere poler betyder lavere hastighed og højere drejningsmoment uden gearkasse, som passer til direkte drevne blandere, knusere og langsomme transportører. Hvor det drevne udstyr har brug for to faste hastigheder - en mixer på en hurtig og en langsom opskrift, for eksempel - kan en to- eller fire-trins motor erstatte en gearkasse eller et variabelt frekvensdrev fuldstændigt.
To motorer med identiske elektriske data kan være helt forskellige produkter, når først miljøet tages i betragtning. IP-koden i IEC 60529 dækker indtrængningsbeskyttelse: IP55 er den almindelige industrielle standard, og den vil ikke overleve en almindelig nedvaskning eller en saltfyldt kystatmosfære, hvor IP56 eller IP65 og korrosionsbestandige finish er det realistiske udgangspunkt. Kølemetoden betyder også noget - en fuldstændig lukket ventilatorkølet maskine opfører sig meget anderledes end en åben eller en rørventileret.
Ambient og højde er de stille specifikationsfælder. Standardklassificeringer antager 40 grader Celsius omgivende og 1.000 meters højde; enten ovenfor skal motoren være reduceret eller specificeret med en højere isoleringsklasse, og at købe den næste rammestørrelse op er ofte billigere end at udskifte viklingen efter atten måneder.
Farlige områder er et separat lovligt regime snarere end et stylingvalg. I en gasatmosfære i zone 1 eller 2 er en standard TEFC-motor ikke acceptabel, uanset hvor godt den er bygget; certificeringen skal matche zonen, gasgruppen og temperaturklassen. Flammesikre designs som YBX3-serien er klassificeret Ex d IIC T4 Gb, og samme logik gælder for brændbart støv, hvor det relevante beskyttelseskoncept er forskelligt.
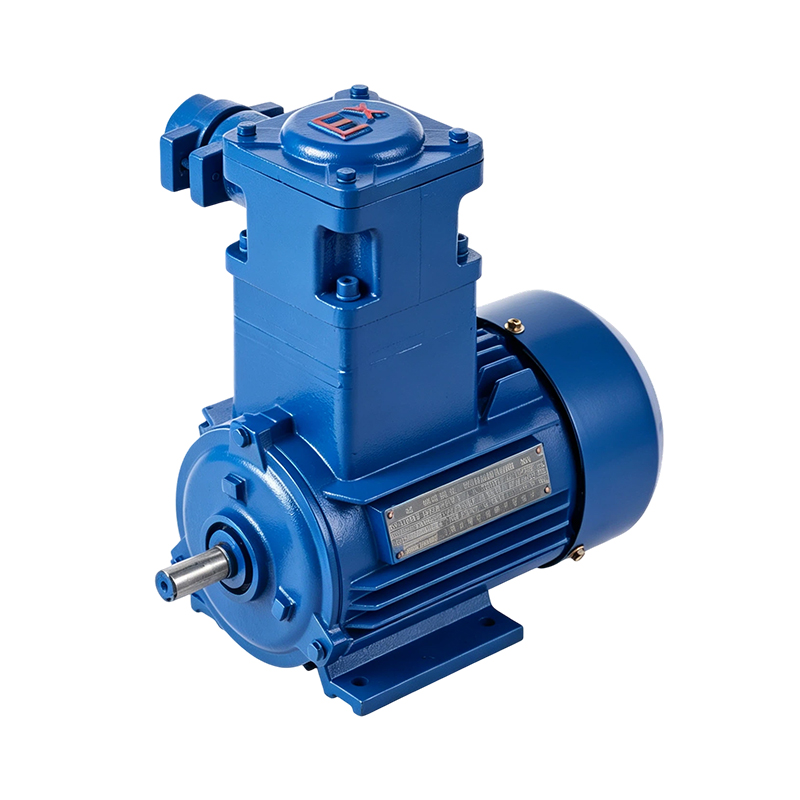 YBX3 eksplosionssikker motorfabrik Se mere YBX3 højhastigheds eksplosionssikker induktionsmotor (2-polet) Se produkt →
Når de første fem akser er fastgjort, løser en lille gruppe specialbyggede varianter problemer, som en motor til generelle formål ikke kan.
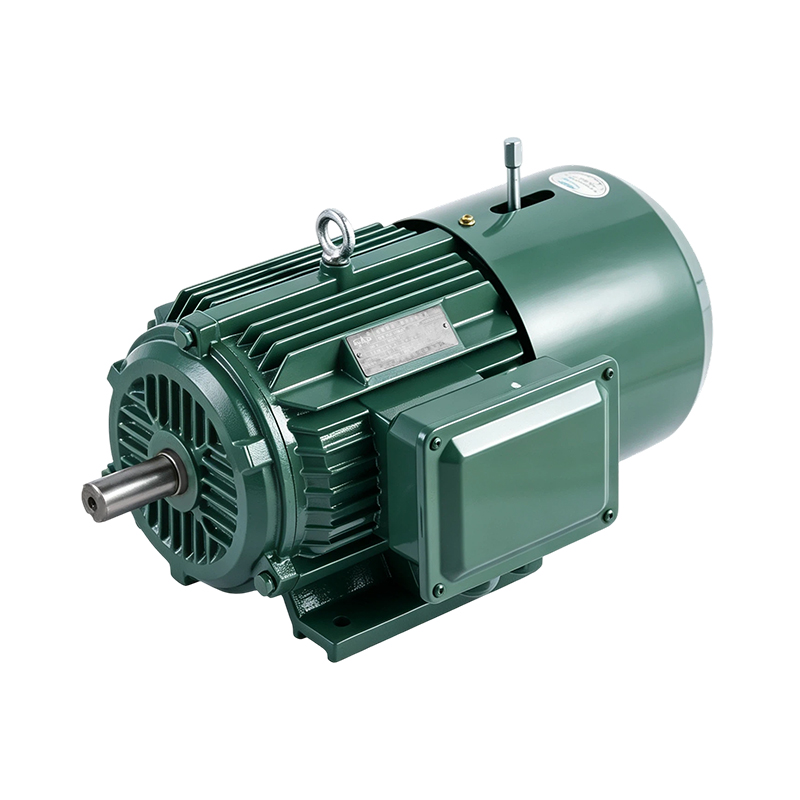 YEJ2 elektromagnetiske bremsemotorer OEM fabrik Se mere YEJ2 High-Cycle Quick-Stop bremsemotor (2-polet) Se produkt →
Serienavnene på et citat er normalt en forkortelse for en kombination af de seks akser. Denne tabel kortlægger de almindelige familier til den pligt, hver enkelt var designet til.
| Familie | Nøglefunktion | Typisk pligt |
|---|---|---|
| YE3 / IE3 | Høj effektivitet, standard- og aluminiumsskalversioner | Generel industri, pumper, ventilatorer, kompressorer |
| YE4 / IE4 | Ultrahøj effektivitet | Kontinuerlig pligt, hvor energiomkostningerne dominerer |
| YBX3 | Brandsikker konstruktion | Zone 1 og Zone 2 gasområder, brændbart støv |
| YEJ2 | Elektromagnetisk fjederpåført bremse | Hold, stop og positionering |
| YVF2 | Inverter-duty vikling og køling | Konstant drejningsmoment hastighedskontrol |
| YVFEJ2 | Inverter duty plus bremse | Indeksering og hurtig positionering |
| YD2 | To eller fire diskrete hastigheder | Blanding, blæserindstilling, værktøjsmaskiner |
De fleste indkøbsstridigheder sporer tilbage til, at en af de seks akser er overladt til tilfældighederne - normalt miljøvurderingen eller polantallet, fordi begge ligner detaljer, indtil motoren er på stedet. Skriv effektivitetsklasse, polantal, IP-klassificering, monteringsarrangement og startmetode skriftligt, før tilbuddet udsendes, og angiv klart, om et frekvensomformer nogensinde vil blive tilsluttet.
Hvis driftspunktet er usædvanligt, skal du sende belastningsdataene med forespørgslen i stedet for at vælge en rammestørrelse fra en katalogtabel. Vores ingeniører vil bekræfte typen, rammen og monteringen, før noget bygges — tal med vores team om din ansøgning og vi vender tilbage med en specifik anbefaling i stedet for et efternavn.
De beskriver den samme maskine fra to vinkler. "Induktionsmotor" forklarer, hvordan rotorstrømmen produceres, ved induktion fra statorfeltet. "Asynkronmotor" beskriver konsekvensen: Rotoren skal køre langsommere end feltet, ellers ville der ikke forekomme induktion. Squirrel-cage og viklet-rotor AC-motorer er begge induktionsmotorer og begge asynkronmotorer.
En trefaset egern-burmotor: TEFC, IP55, 2-polet eller 4-polet, og IE3 eller IE4 effektivitet. Angiv en inverter-driftsvikling, hvis pumpen vil blive hastighedsstyret i stedet for at blive tændt og slukket. Bremse- eller eksplosionssikre funktioner bør kun tilføjes, når webstedet virkelig kræver det.
De er de internationale effektivitetsklasser defineret i IEC 60034-30-1. IE3 er det nuværende obligatoriske minimum for de fleste nye industrimotorer i EU og Kina, og IE4 er næste skridt op. En højere klasse betyder lavere tab, en højere indkøbspris og lavere driftsomkostninger over maskinens levetid.
Vælg efter hastighed og drejningsmoment. Ved 50 Hz kører en 2-polet tæt på 2900 rpm, en 4-polet tæt på 1450, en 6-polet nær 965 og en 8-polet nær 725. Vælg den hurtigste løsning, som det drevne udstyr kan acceptere - rammen er mindre og billigere - og flyt til flere poler, når du har brug for et drejningsmoment ved lav hastighed eller et direkte drejningsmoment.
Når det vil blive installeret i et klassificeret område, såsom Zone 1 eller Zone 2 for gas eller Zone 21 og 22 for brændbart støv. Motoren skal bære et certifikat, der matcher zone, gasgruppe og temperaturklasse. En standard IP55 TEFC-motor er ikke en erstatning, selvom den er fysisk identisk i størrelse.
Ved eller tæt på nominel hastighed, med et kort kabeltræk, klarer mange standardmotorer det. Problemet er konstant drejningsmomentdrift ved lav hastighed: den akselmonterede blæser sænker sig med rotoren, så viklingen overophedes, og inverterens omskiftning tilføjer spændingsspænding til isoleringen. Angiv en VFD-motor med separat køling og isolering af inverterkvalitet til den opgave.